· 6 min read
项目:COLMAP Forge,把视频和照片整理成 COLMAP 可以直接吃的数据
三维重建真正难的部分往往不在 SfM 本身,而在喂给它的数据。一段手机录的视频要抽成多少帧?4K 原图要不要先缩小?街景里的行人、车辆、天空、水面会产生大量错误匹配,要不要先遮掉?相机模型选哪个?每个问题都不难,但每次都要写一遍脚本,而且把掩膜正确写进 COLMAP 数据库这一步很容易踩坑。
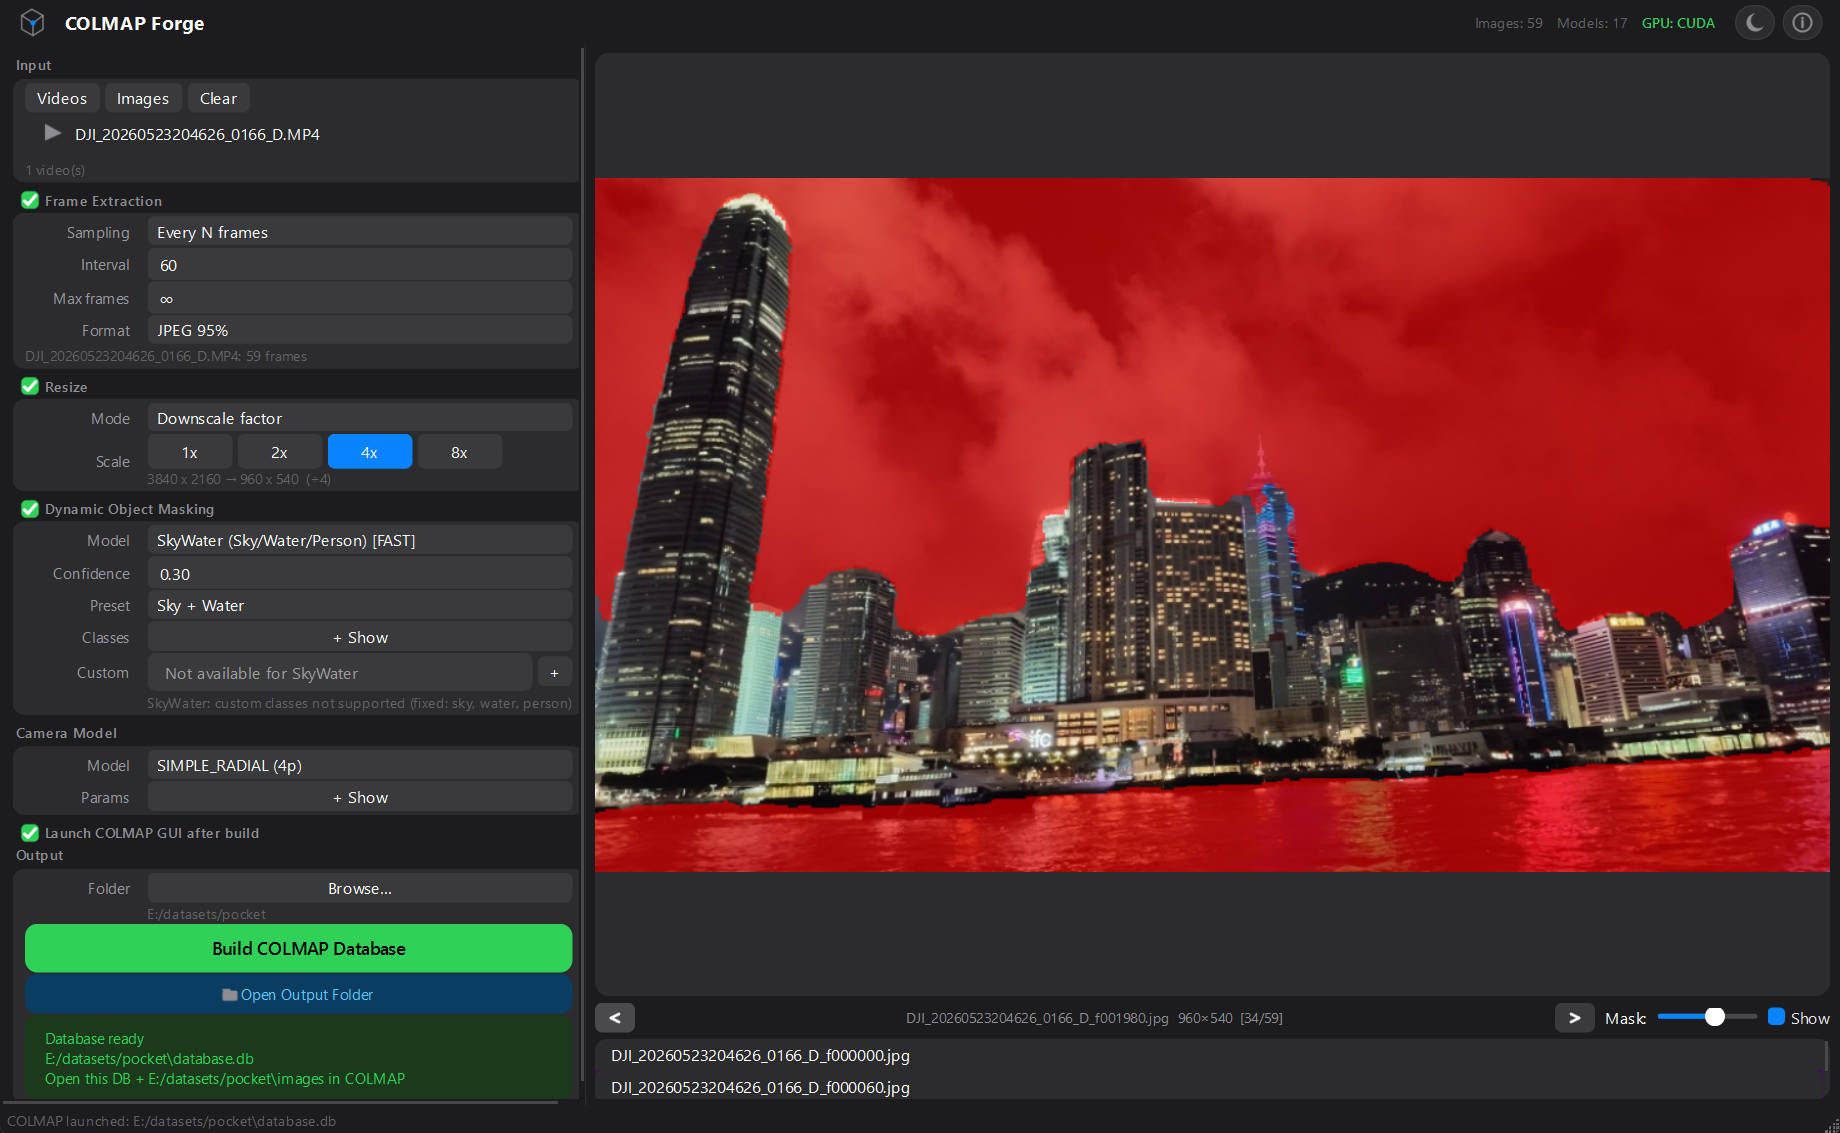
COLMAP Forge 把这些步骤串成一个向导:加入视频或图片文件夹,一路往下点,最后得到一个 database.db 和一组掩膜图像,直接接 COLMAP 的特征提取与匹配。它既有 PyQt6 图形界面,也有不依赖 Qt 的命令行模式,可以放进脚本和 CI。
安装
项目用 uv 管理依赖,Python 3.11 以上:
git clone https://github.com/Vincentqyw/colmapforge.git
cd colmapforge
uv sync --extra cpu     # CPU 版 ONNX Runtime,所有平台可用,macOS 自带 CoreML 加速
uv run colmapforge      # 启动图形界面
Linux 或 Windows 上有 NVIDIA 显卡的话改用 uv sync --extra gpu,会装上 CUDA 版的 ONNX Runtime(Linux 连 cuDNN 9 一起由 pip 带上,Windows 需要系统安装 CUDA 13 与 cuDNN 9)。两个 wheel 共用同一个模块名,只能装其中一个。程序会按 CUDA、CoreML、CPU 的顺序自动选择后端,工具栏上的指示灯显示当前用的是哪个。
Releases 页面还有 Linux、macOS、Windows 的打包版本,不想装 Python 的话直接下载即可。
六步流程
- 输入:添加视频文件和/或图片目录,两者可以混用。
- 抽帧:三种策略。每隔 N 帧取一帧;按目标帧率取;或者按运动量取,用稠密光流跟踪一组网格点,只有当相机移动得足够多(累计位移的 80 分位数超过阈值)、视野内剩余的跟踪点太少、或者间隔超过上限时才写出一帧。静止的片段不会产生重复帧,快速平移时帧会自动变密。
- 缩放:按最长边或固定倍数下采样。
- 分割:给动态物体和无纹理区域打掩膜,模型见下一节。
- 相机:从 COLMAP 的 18 种相机模型里选,默认 SIMPLE_RADIAL。EQUIRECTANGULAR 全景相机会按 COLMAP 的球面相机定义正确写入宽高参数。
- 构建:一键导出
database.db和掩膜图像。
四个阶段通过 QThreadPool 异步串联,界面不会卡死。右侧的预览面板实时叠加掩膜,透明度可调。
生成的数据库使用 COLMAP 3.12 / 4.x 的新 schema,包括 rigs、frames、pose_priors 等表,已经用 COLMAP 4.2 走通了「Forge 数据库、ALIKED 提取、LightGlue 匹配、mapper」的完整流程,全部图像注册成功。
分割模型
所有模型都是 ONNX 格式,首次使用时自动下载到 ~/.colmapforge/models/,下载校验 SHA256,支持 Hugging Face 镜像。
| 模型 | 提示方式 | 大小 |
|---|---|---|
| SkyWater SegFormer-B2(FP16) | 固定类别:天空、水面、人 | 约 48 MB |
| YOLO-World + MobileSAM | 文字提示(检测框再分割) | 约 720 MB |
| YOLO-World + SAM2.1-Tiny | 文字提示 | 约 835 MB |
| YOLO-World + EfficientViT-SAM-L0 | 文字提示,CUDA 上最快 | 约 815 MB |
| YOLO-World + EdgeTAM | 文字提示,Apple Silicon 上最快 | 约 715 MB |
| SAM3 ViT-H | 文字提示,直接送入原生文本编码器 | 约 3.0 GB |
选择的原则很简单:
- 只需要遮掉天空和水面,用 SkyWater,又小又快。它是笔者另一个项目,专门为重建前处理训练的 SegFormer。
- 需要按类别名遮掉行人、车辆等任意物体,用 YOLO-World + SAM 级联:YOLO-World 做开放词汇检测,再由一个轻量 SAM 对每个框出掩膜。一次检测就能处理任意多个类别。
- 对掩膜质量要求最高、而且有大显存 GPU,用 SAM3。它把类别名直接作为文本提示,但每个类别都要跑一遍解码器,类别越多越慢。
速度
在一段真实的 360° 街景序列上(79 帧 960×480 等距柱状图像,ONNX Runtime 1.28,默认的「All Dynamics」16 类预设)测得的稳态单帧耗时:
| 模型 | M4 Pro(秒/帧) | RTX 5090(秒/帧) | 加速比 |
|---|---|---|---|
| SkyWater SegFormer-B2 | 0.074 | 0.007 | 11× |
| YOLO-World + EdgeTAM | 0.85 | 0.053 | 16× |
| YOLO-World + EfficientViT-SAM-L0 | 1.10 | 0.025 | 44× |
| YOLO-World + MobileSAM | 1.26 | 0.039 | 32× |
| YOLO-World + SAM2.1-Tiny | 1.59 | 0.068 | 23× |
| SAM3 ViT-H | 15.84 | 0.659 | 24× |
SAM3 在 M4 Pro 上把类别减到 2 个大约是 7 秒一帧。日常用笔记本处理几百帧视频,YOLO-World + EdgeTAM 是比较舒服的选择。
命令行
colmapforge run(别名 cmf)跑完整流程,不需要 Qt:
# 只有图片,不做分割
uv run colmapforge run -o out/ --image-dir photos/

# 视频 → 最长边缩到 2000 → SkyWater 遮天空和水面 → 数据库
uv run colmapforge run -o out/ --video vid.mp4 --resize \
  --resize-mode max_dim --resize-max-dim 2000 \
  --seg-model skywater_segformer_b2_fp16 --seg-classes sky water

# SAM3 文字提示
uv run colmapforge run -o out/ --video vid.mp4 \
  --seg-model sam3_vit_h_20260220 --seg-classes person car \
  --seg-confidence 0.4

# 按运动量抽帧
uv run colmapforge run -o out/ --video vid.mp4 --extract-method motion

# 列出可用模型 / 相机模型,预先下载模型
uv run colmapforge run --list-models
uv run colmapforge run --list-cameras
uv run colmapforge download --all图形界面里常用的快捷键:Ctrl+O 添加图片,Ctrl+B 构建数据库,Ctrl+T 切换深浅色主题。
小结
COLMAP Forge 不做重建本身,只负责把数据准备到「COLMAP 一跑就对」的状态。配合 COLMAP Sparse Viewer 查看结果、Omni-SfM 处理全景视频,就是笔者目前日常重建的一套工具链。MIT 许可,欢迎反馈。